跳转到主要内容

应用场景

按应用领域查看关节电机的集成方向,再确认模组的选型条件。

按应用领域查看

以下是关节模组的集成方向,用于沟通选型条件,不代表已交付案例或功能承诺。

共 17 个应用

仿生机器人

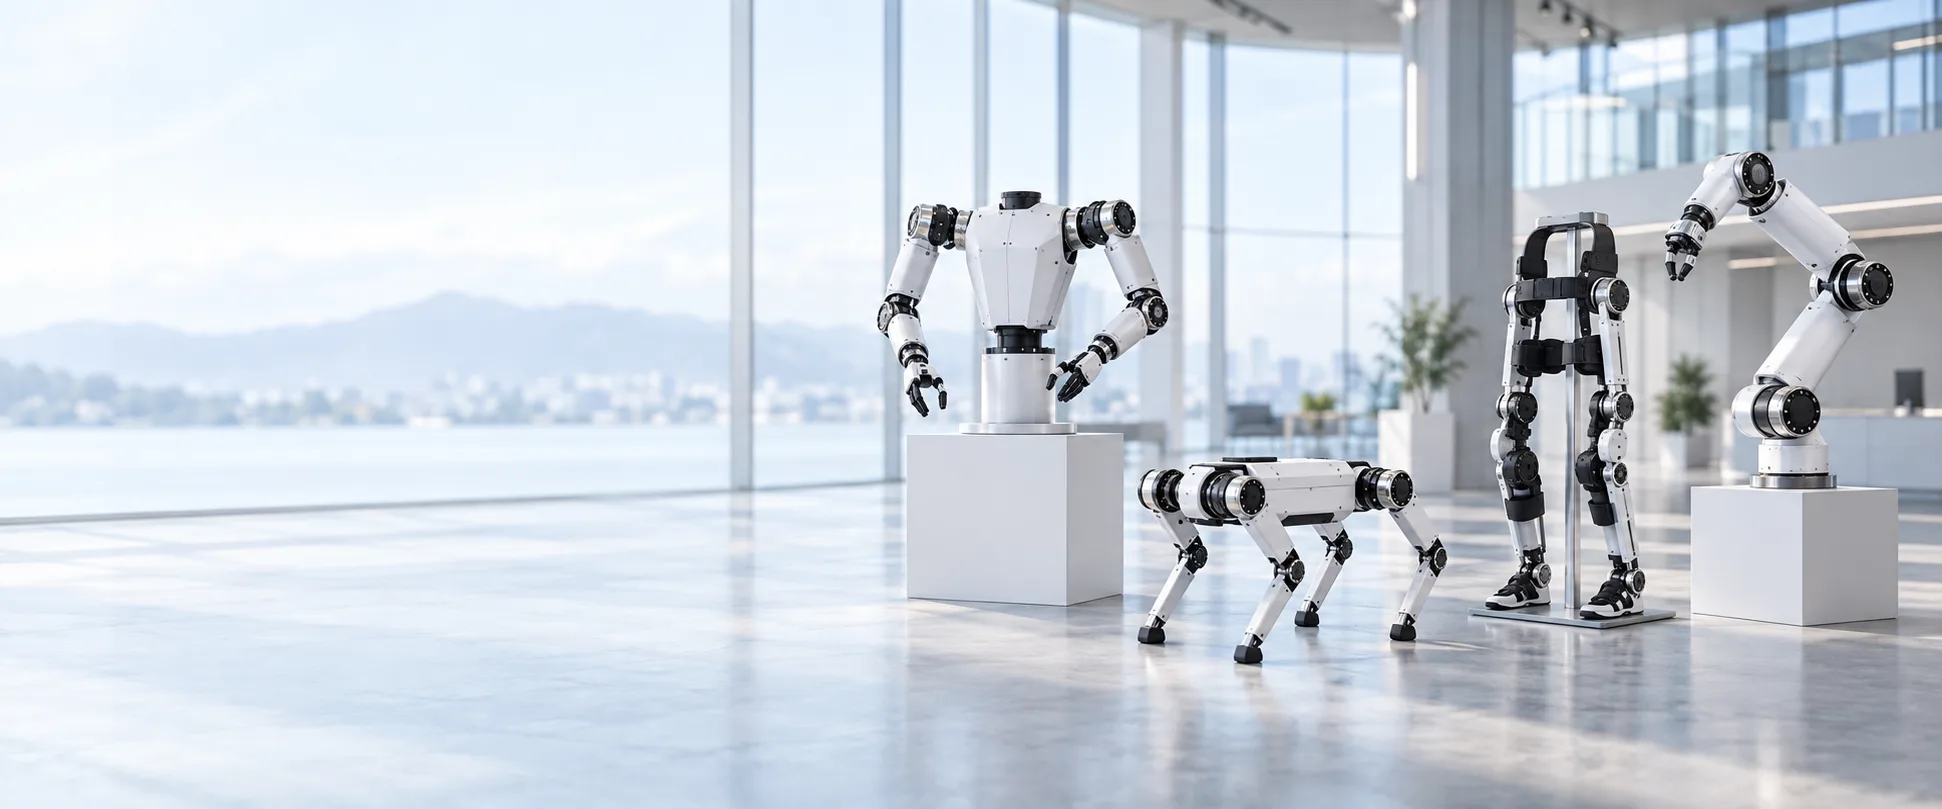
  • 人形机器人

    谐波系列

    围绕头部、躯干与四肢的不同运动需求,组合多规格关节模组,构建多自由度机器人骨架。

  • 四足机器人

    行星系列

    行星关节模组面向动态运动与腿部驱动,可结合负载、速度和控制需求配置机器人关节。

  • 娱乐仿生机器人

    行星系列

    面向主题乐园、科技馆等场景,通过模块化关节组合,实现多关节联动与仿生动作。

医疗与辅助运动设备

  • 康复训练器材

    谐波系列

    为辅助训练设备提供运动执行部件,按设备的负载、速度及安全设计要求选择模组。

  • 动力外骨骼

    行星系列

    紧凑的关节模组用于可穿戴辅助运动机构,配合整机控制方案与结构设计进行集成。

  • 医疗检测设备

    谐波系列

    面向医疗设备中的位置调整与运动控制机构,结合精度、结构和接口需求进行配置。

工业机械臂

  • 双臂机器人

    谐波系列

    使用谐波关节模组构建多自由度机械臂,为工业与实验室场景提供灵活的运动结构。

  • SCARA 机器人

    行星系列

    围绕平移与旋转自由度进行关节配置,可结合末端夹具、视觉与其他作业模块。

  • 并联机器人

    行星系列

    结合并联结构的运动特征,选择适合的关节输出与传动方案,服务定位及搬运作业。

自动化与通用设备

  • CNC 运动平台

    谐波系列

    以关节模组搭建多轴运动机构,结合数控系统进行定位与轨迹控制。

  • 复合材料打印

    谐波系列

    为打印设备提供精密运动部件,匹配喷头定位、路径控制和多轴运动需求。

  • 物流自动化扫码

    谐波系列

    组合多轴关节机构,完成产线扫码与末端设备的位置调整。

  • 自动化吊装

    谐波系列

    面向受限安装空间,结合持续负载与支撑要求,匹配紧凑的驱动结构。

  • 无人机机构

    行星系列

    用于机载运动机构的驱动选型,兼顾重量、尺寸与动态响应要求。

  • 特种环境巡检

    行星系列

    为巡检移动平台与操作机构提供关节执行部件,结合环境条件进行系统设计。

  • 辅助驾驶测试

    谐波系列

    面向车辆测试中的转向与踏板执行机构,按动作行程及控制要求选择驱动方案。

  • AGV 移动机器人

    行星系列

    为移动平台的驱动与转向机构提供模块化部件,适配仓储及制造场景。

下一步

让您的机器人项目,
从这里开始。

聊聊您的应用需求,一起梳理产品选型与项目方向。

咨询产品选型